同济医院王华教授:力反馈多操作端机器人系统打破国产血管介入平台空白
2026-09-22 16:22:50
821
伴随血管介入手术数量不断攀升,医生长期承受辐射危害以及复杂术式操作带来的风险越来越明显,拥有力反馈和多操作端协作能力的介入机器人,正成为国产替代的重要突破口。
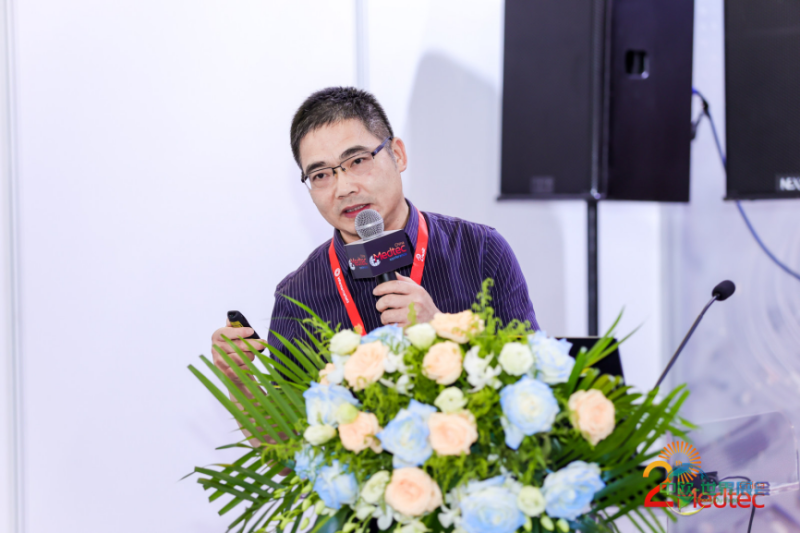
9月1日下午,在2026 Medtec手术机器人闭门研讨会上,同济大学附属同济医院肝胆外科中心副主任医师、副教授王华以《新一代具力反馈血管介入机器人平台》为题作了报告。

血管介入医生长期处于DSA射线环境中,铅衣重量达15至20公斤,白内障、甲状腺及皮肤损伤等职业风险叠加医生培养周期较长,使得临床对机器人替代的需求十分迫切;但现有产品大多存在“感受不到血管”的问题,单臂单通道也难以应对复杂外周介入中多器械配合的要求,这已成为阻碍推广的关键瓶颈。
王华副教授的核心观点是:血管介入机器人已经迈入第三代发展阶段,只有搭建“多维力反馈+多操作端协同+开放兼容耗材”的平台型系统,并绕开心脏介入这一红海领域、以外周介入为切入点,才能建立起真正的技术壁垒与临床价值。
立足临床痛点明确第三代平台定位。
王华副教授表示,当前主流介入机器人要么属于磁导航辅助的第一代,要么属于单臂无力的第二代,复杂外周介入通常需要2至3名医生配合操作;而外周手术往往一小时起步,射线暴露远超心脏造影,临床需求更加紧迫。全球血管介入机器人市场2024年约为7466万美元,预计2033年将达7.22亿美元;中国市场2024年约为5.8亿元,预计2030年将突破58亿元,再加上CorPath退出中国以及创新器械绿色通道政策,窗口期已经形成。
依托多维力反馈与多操作端打造技术底座。
其团队设计的联灵医工平台通过扭矩传感器实时检测阻力,利用磁粉制动器产生真实负载,实现进退、旋转、夹持三维力反馈,延迟低于20毫秒、分辨率达到0.05牛;从手端采用长段导轨与4至6个模块化操纵器协同作业,双滚轮机构把导管导丝的旋转与进退整合为一体;系统兼容0.014至0.035英寸主流导丝导管及通用球囊支架体系,主从式架构可支撑5G远程手术,通信延迟低于30毫秒。
3以可拆卸机械端解决无菌与成本难题。
有别于传统整机包裹塑料薄膜的操作方式,团队把昂贵电机与力反馈部件放在后端驱动端,前端机械端可拆卸、一次性消毒,既便于医生无菌操作,也成为后期商业盈利点。团队由同济医院、上海大学、上海交大、上海工程大构成医工交叉闭环,已完成系统建模与概念设计并取得核心专利,计划2026至2027年产出实验室样机、2027至2028年完成工程样机、2028至2029年进入临床实验并拿证,远期向AI导航、数字孪生与介入云平台拓展。
本平台所刊载的资讯来源于外部公开信息及合作方提供,由“中欧世界展会网”进行整理编辑,旨在为用户提供便捷的展会信息参考。我们致力于打造一个汇集全球展会时间与地点信息的服务平台,并可提供展位预订、参观协助、设计搭建等第三方服务对接。
相关资讯仅供参考,不构成任何确定性承诺或要约,亦不对其准确性、完整性承担法律责任。用户基于本平台信息所做的任何决策与行为,均需自行核实并承担相应风险。
如需进一步服务或确认信息,敬请垂询:400-837-8606(24小时客服)。